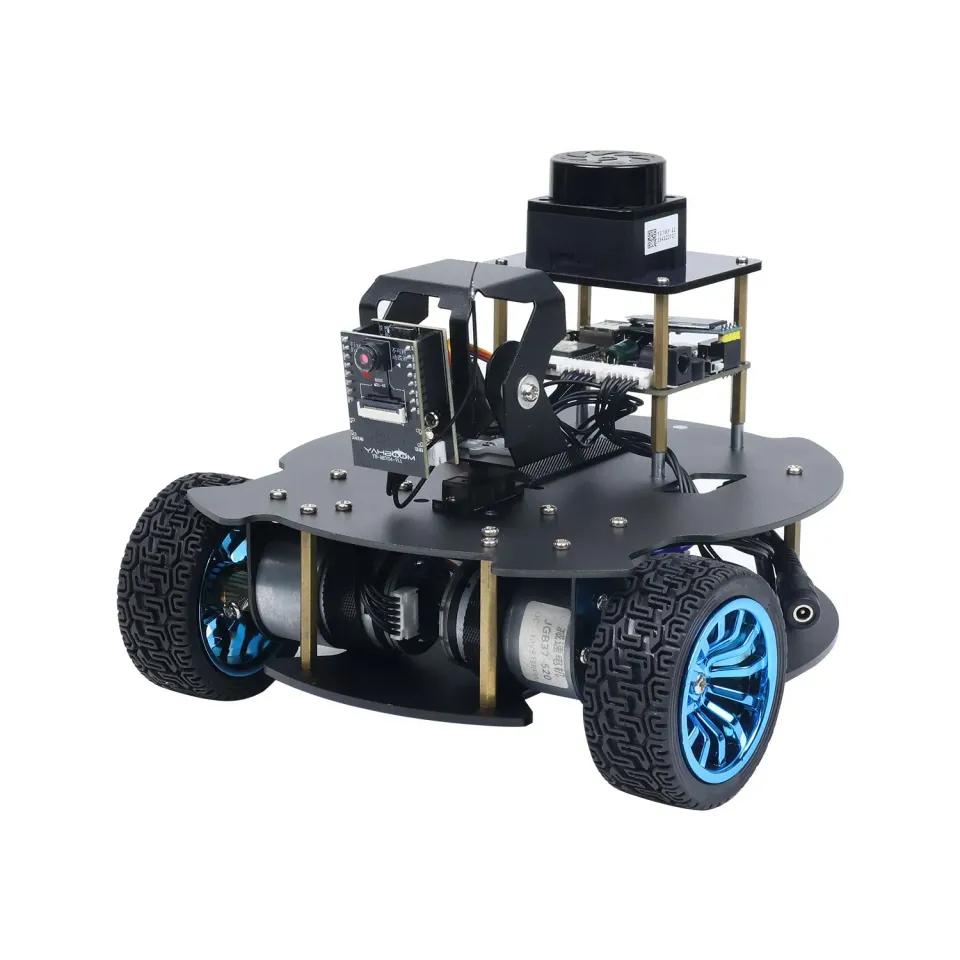
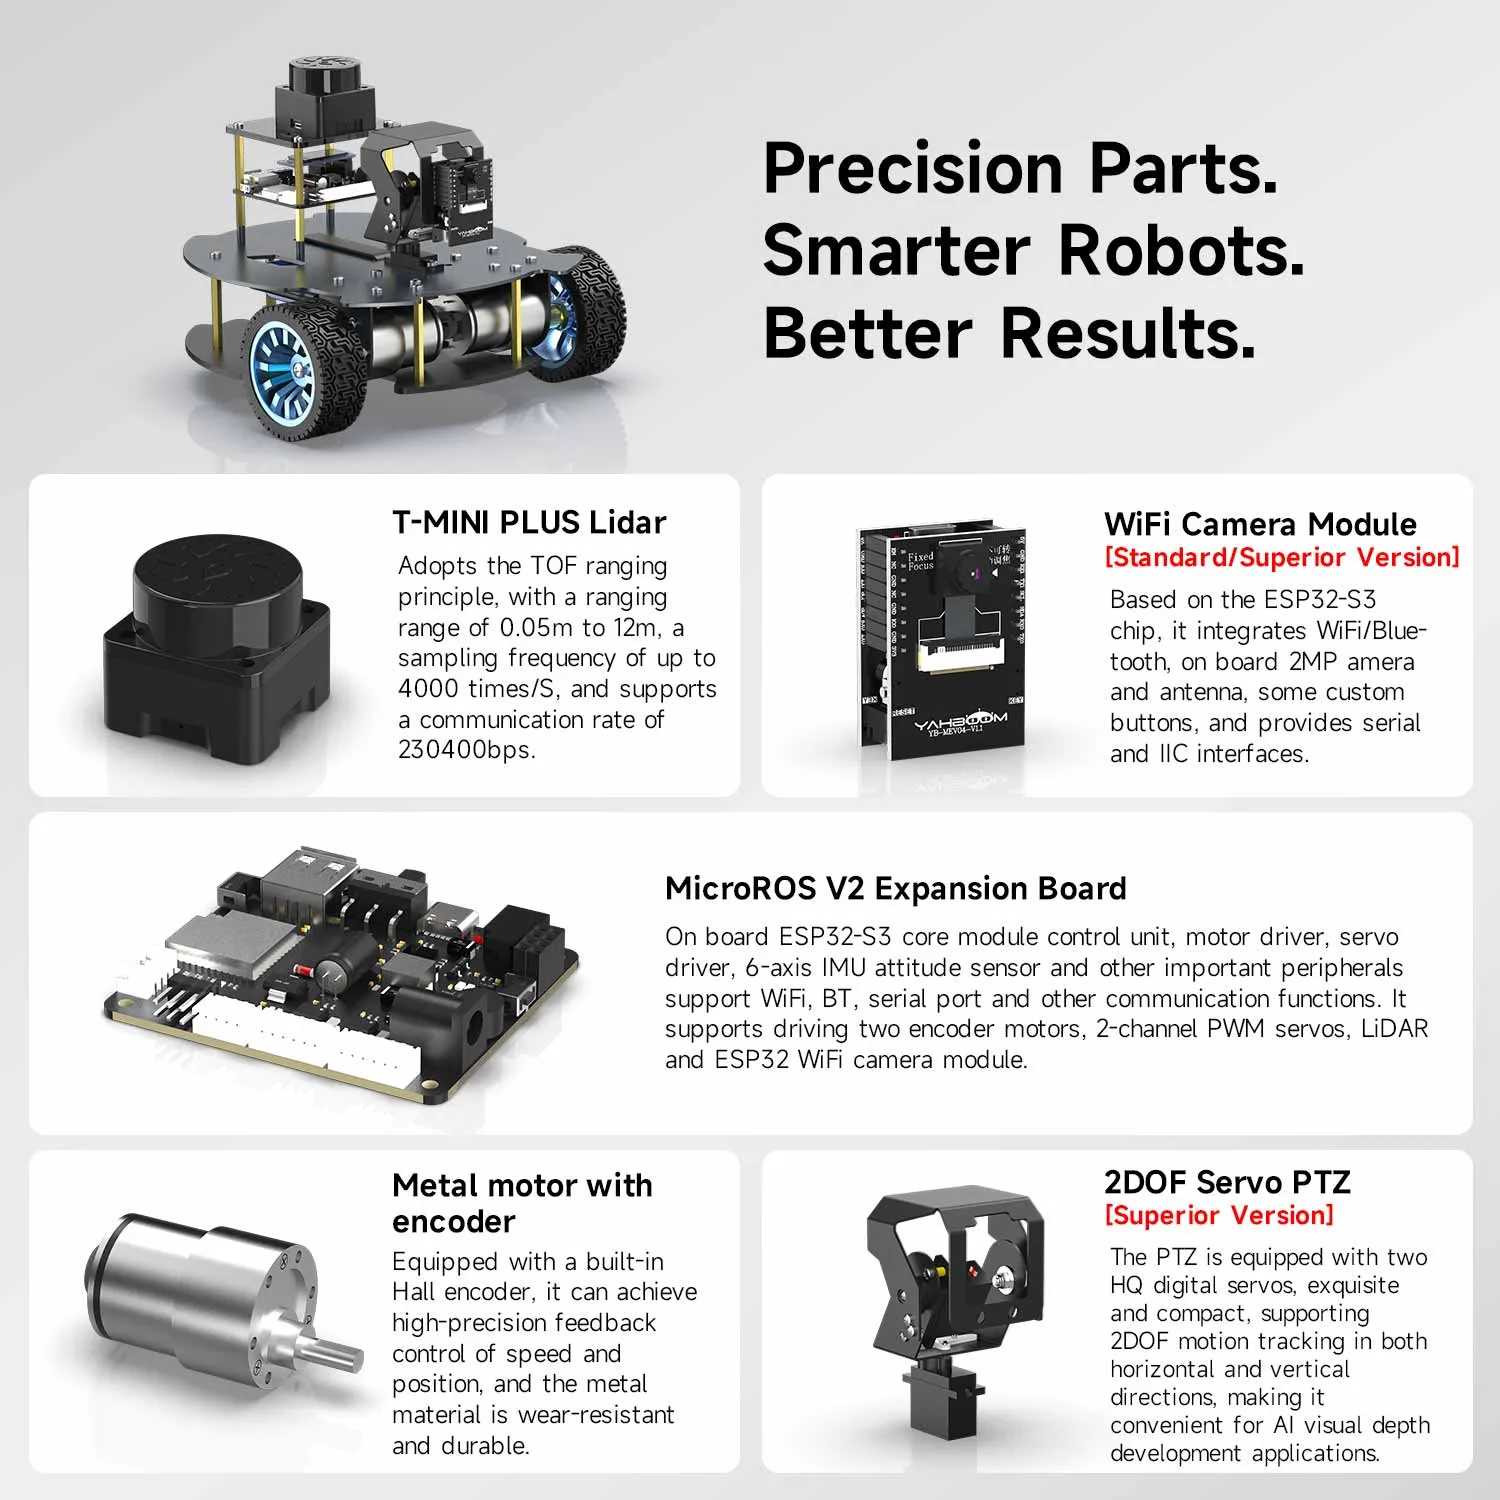
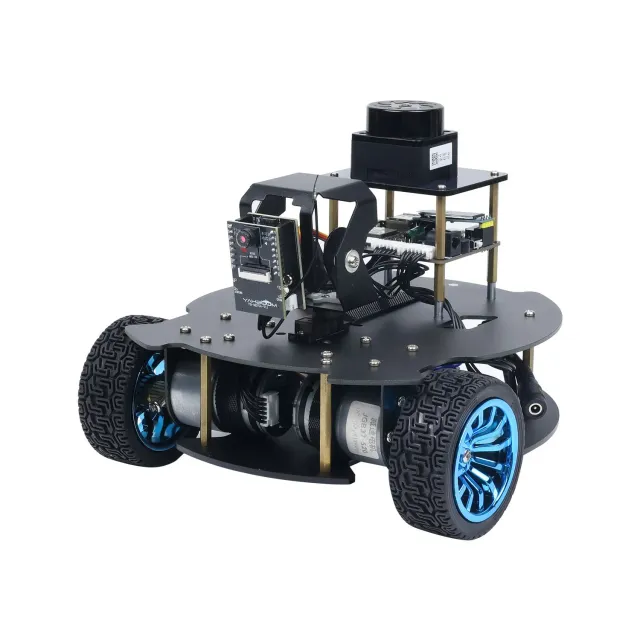
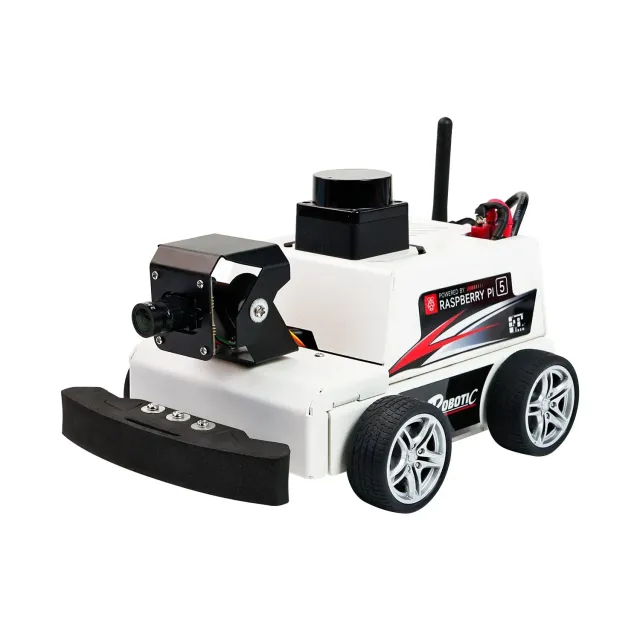
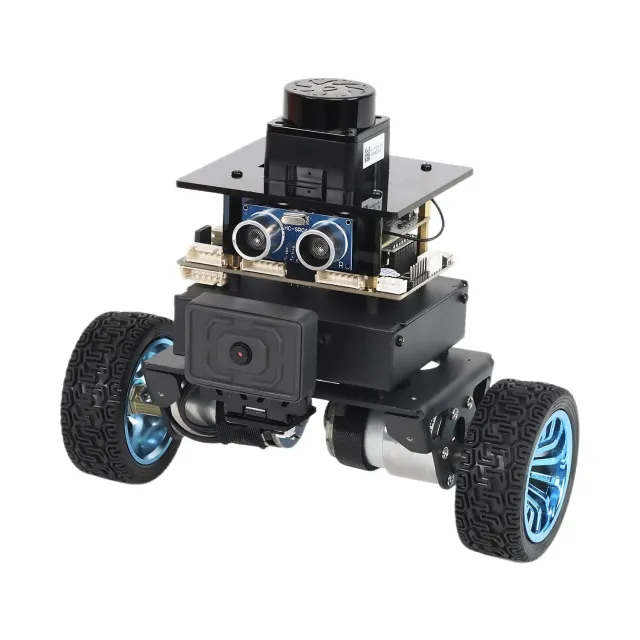
Das Yahboom MicroROS V2 Roboter-Auto mit ESP32 ist eine mobile ROS2-Plattform für Lehre, Entwicklung und KI-Anwendungen. Die verteilte Architektur aus PC-Virtual-Machine, ESP32 und MicroROS ersetzt teure Boards wie Raspberry Pi oder Jetson und senkt die Einstiegskosten deutlich.
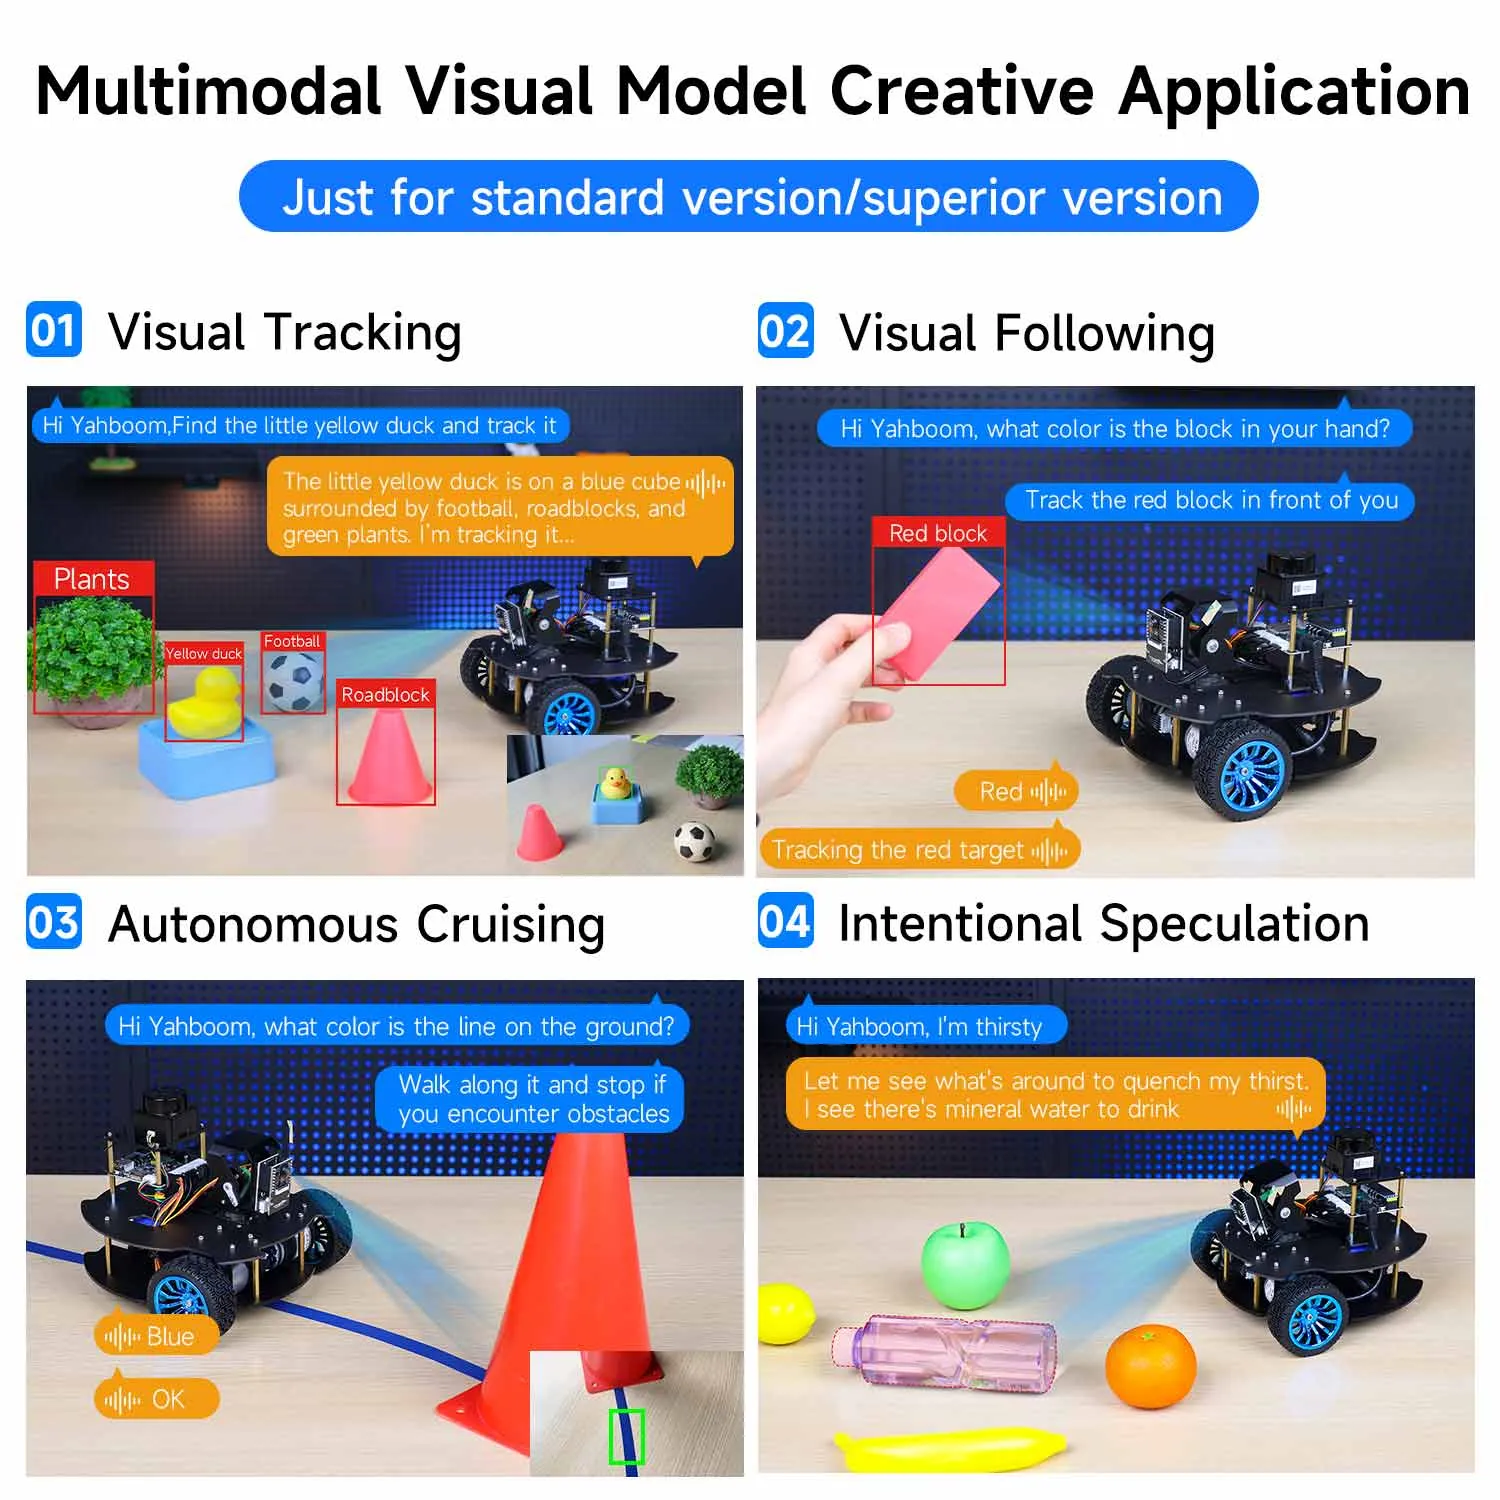
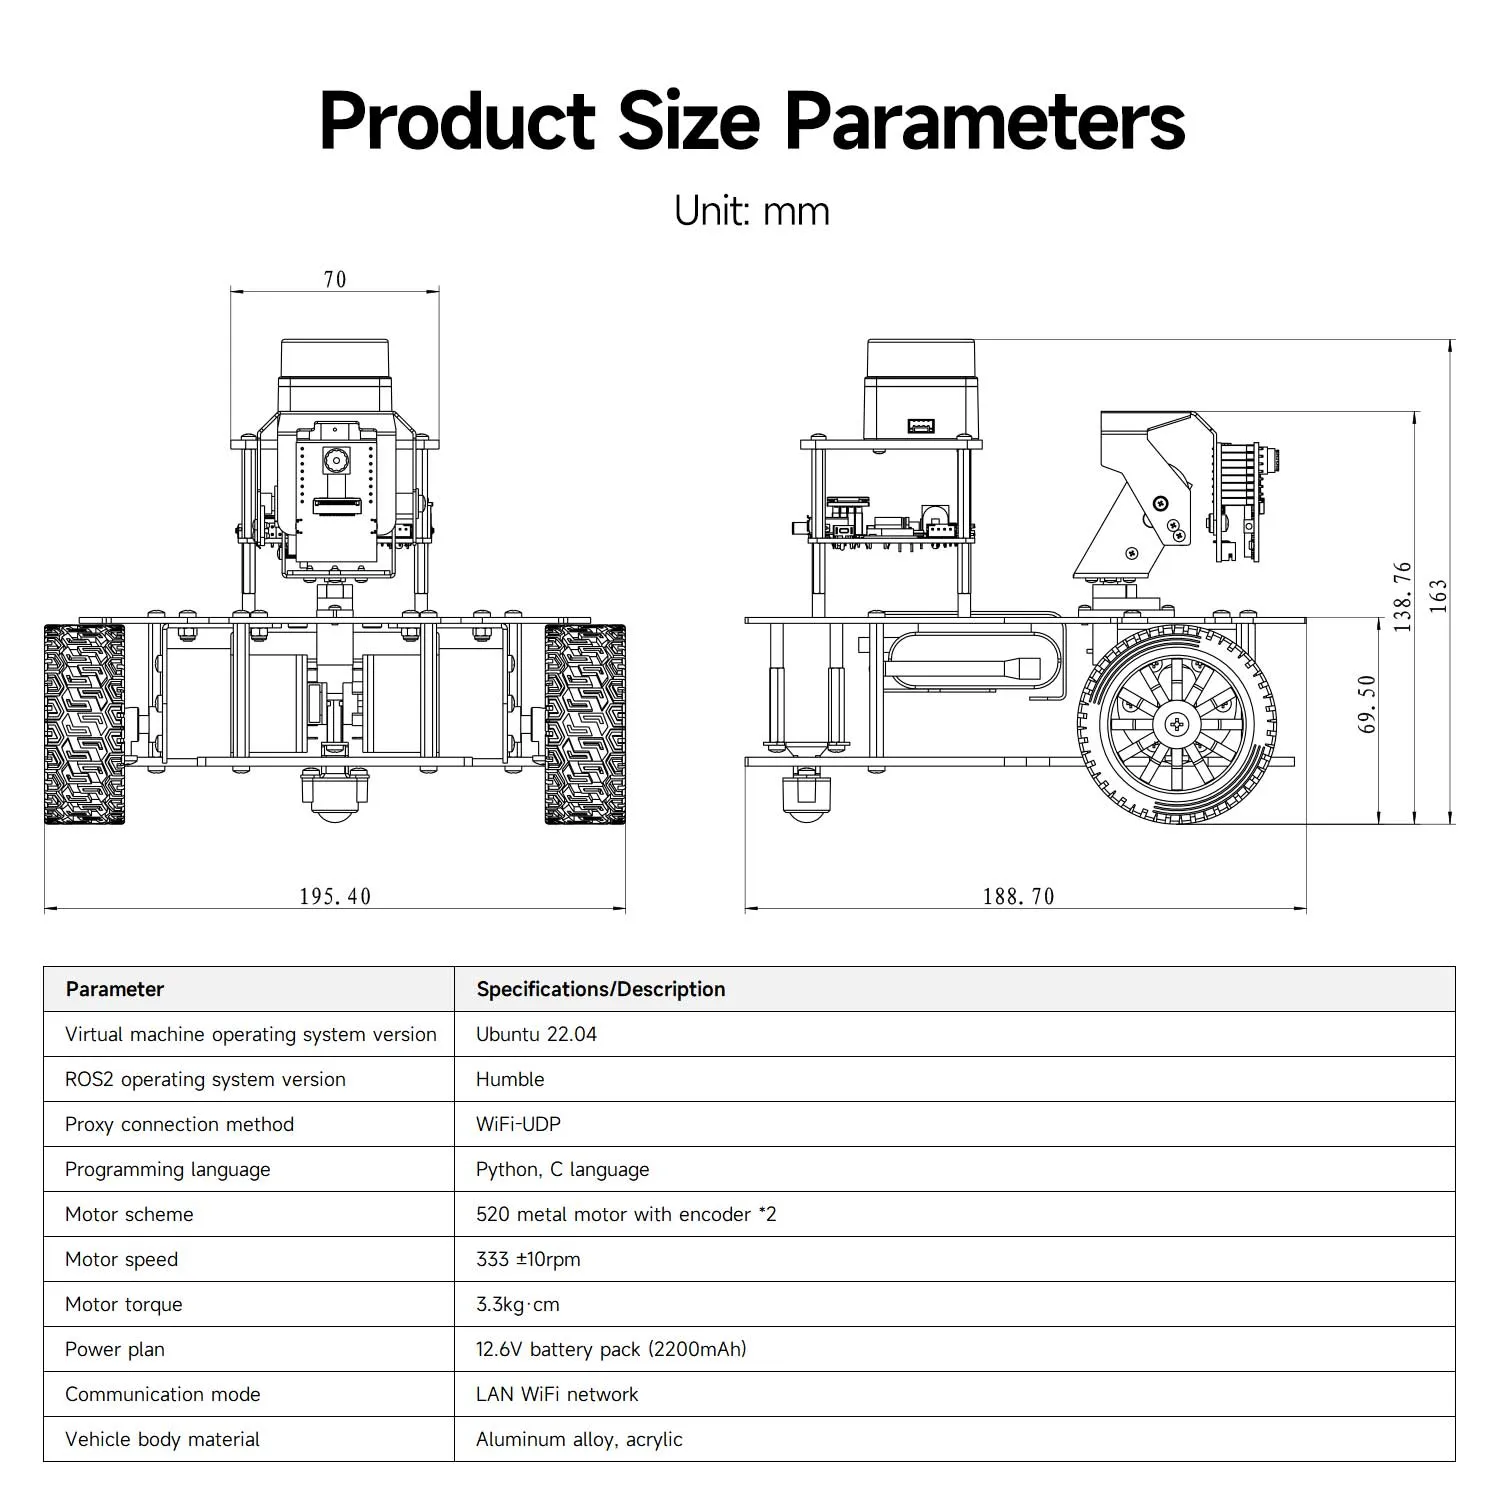
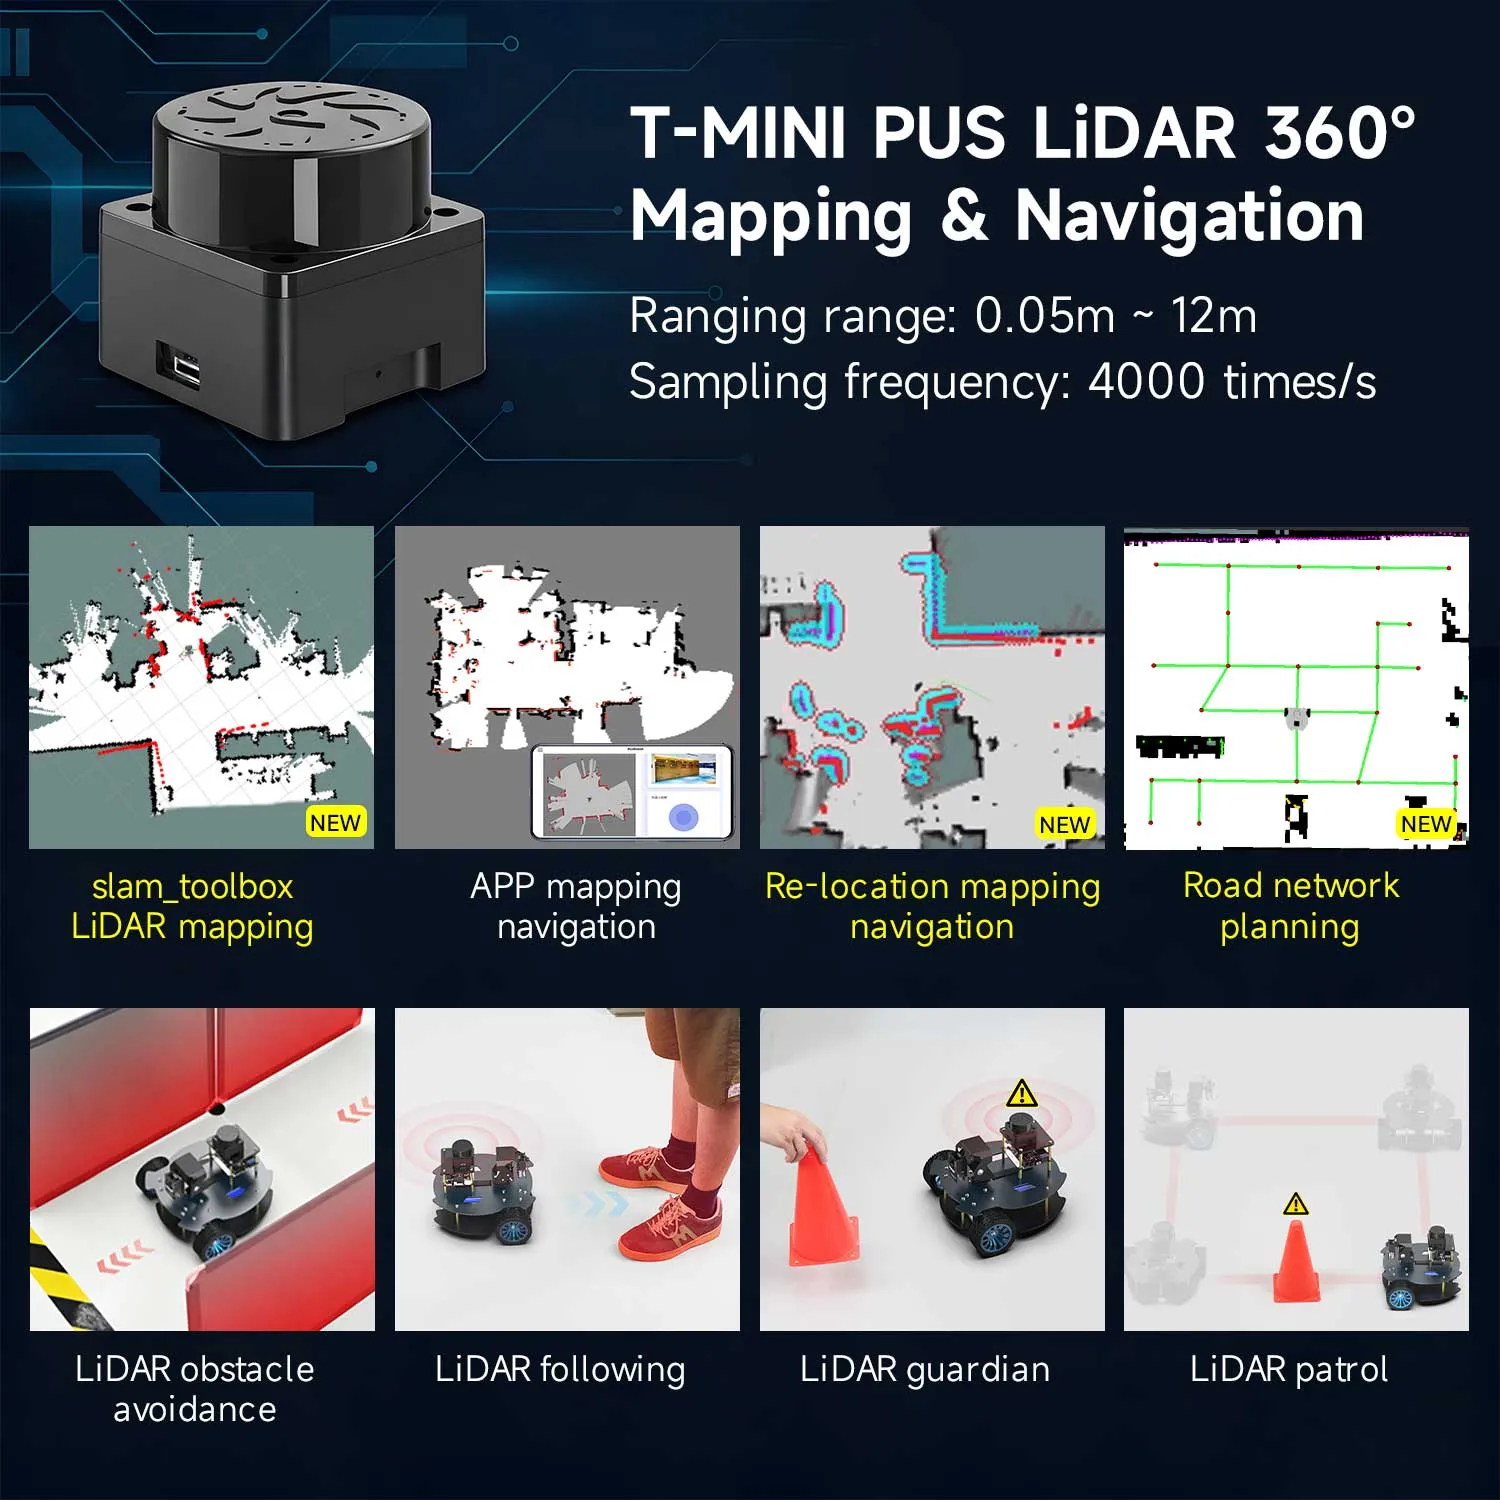
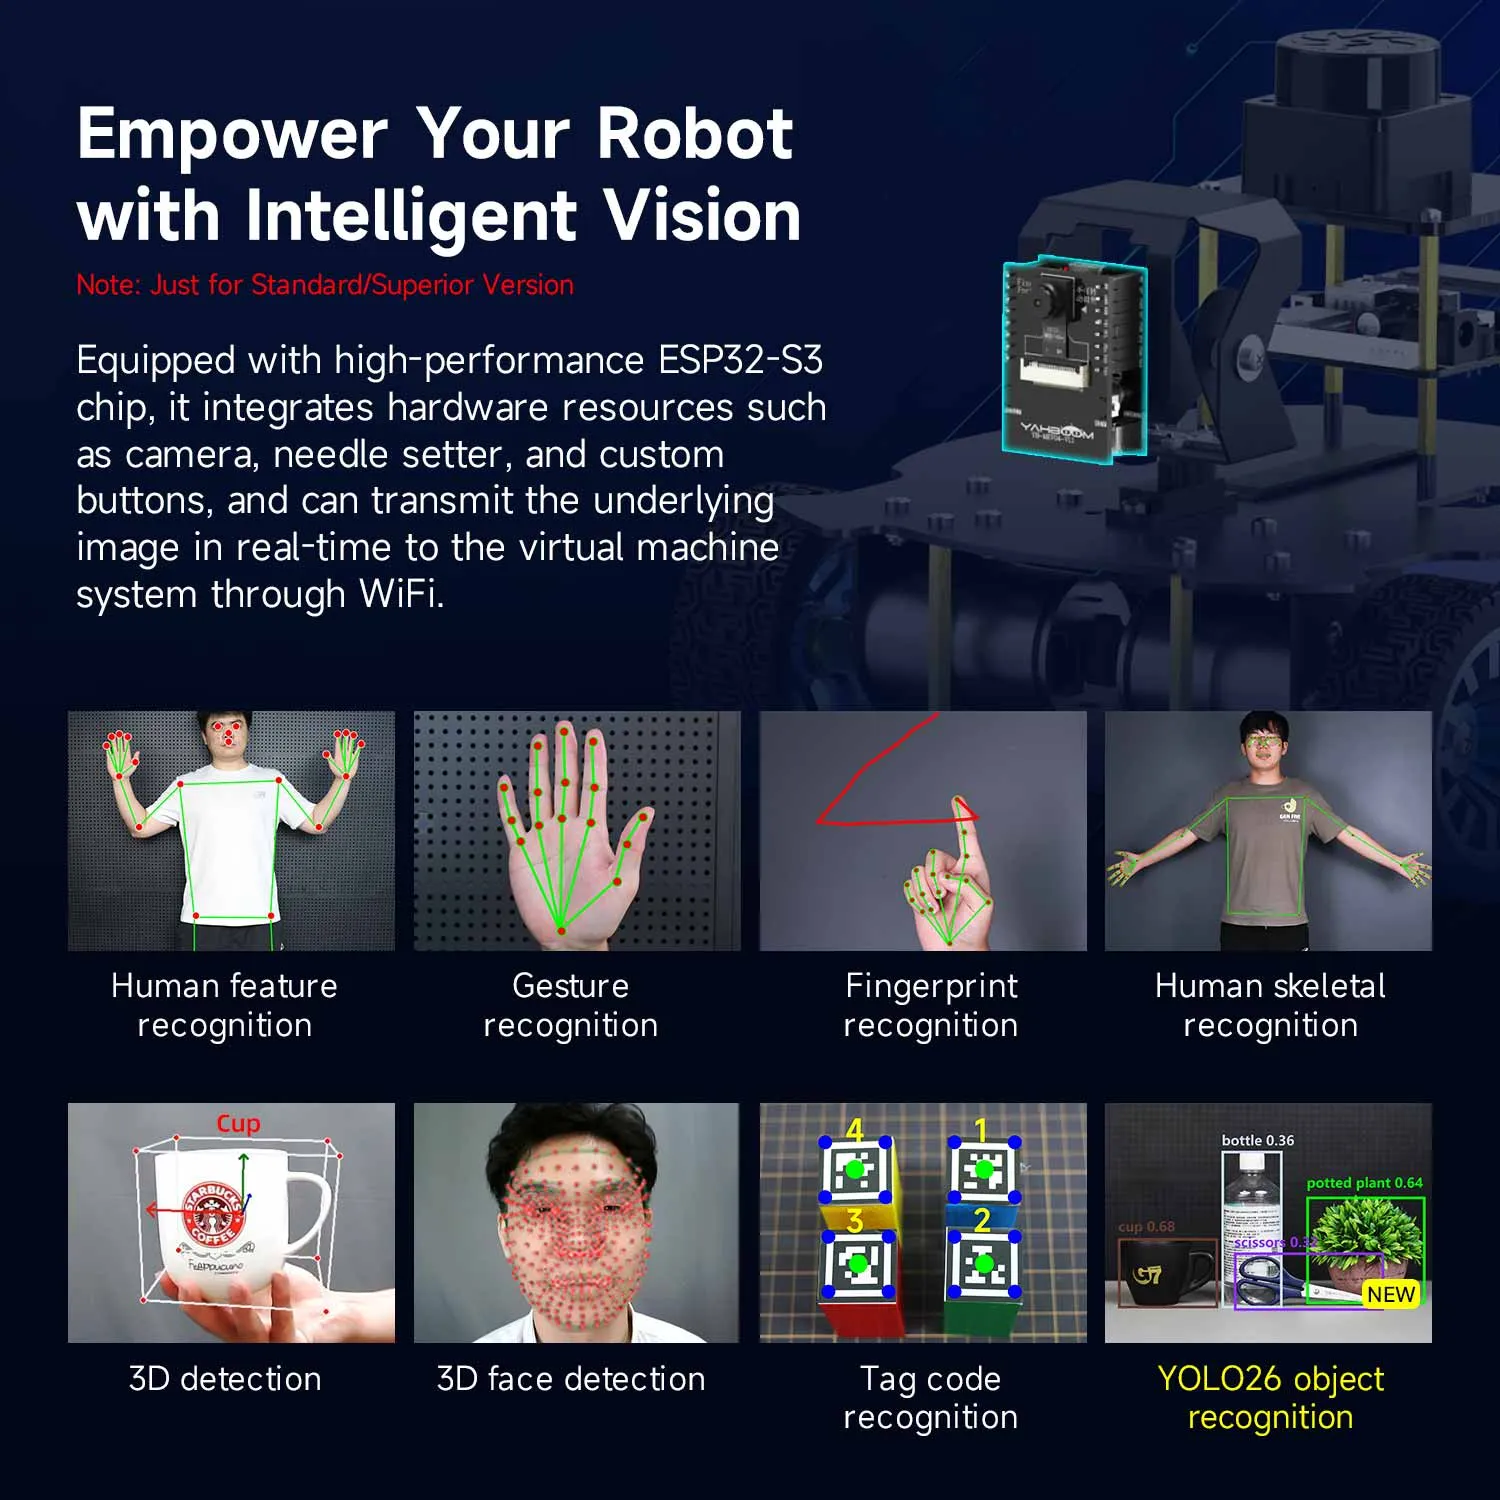
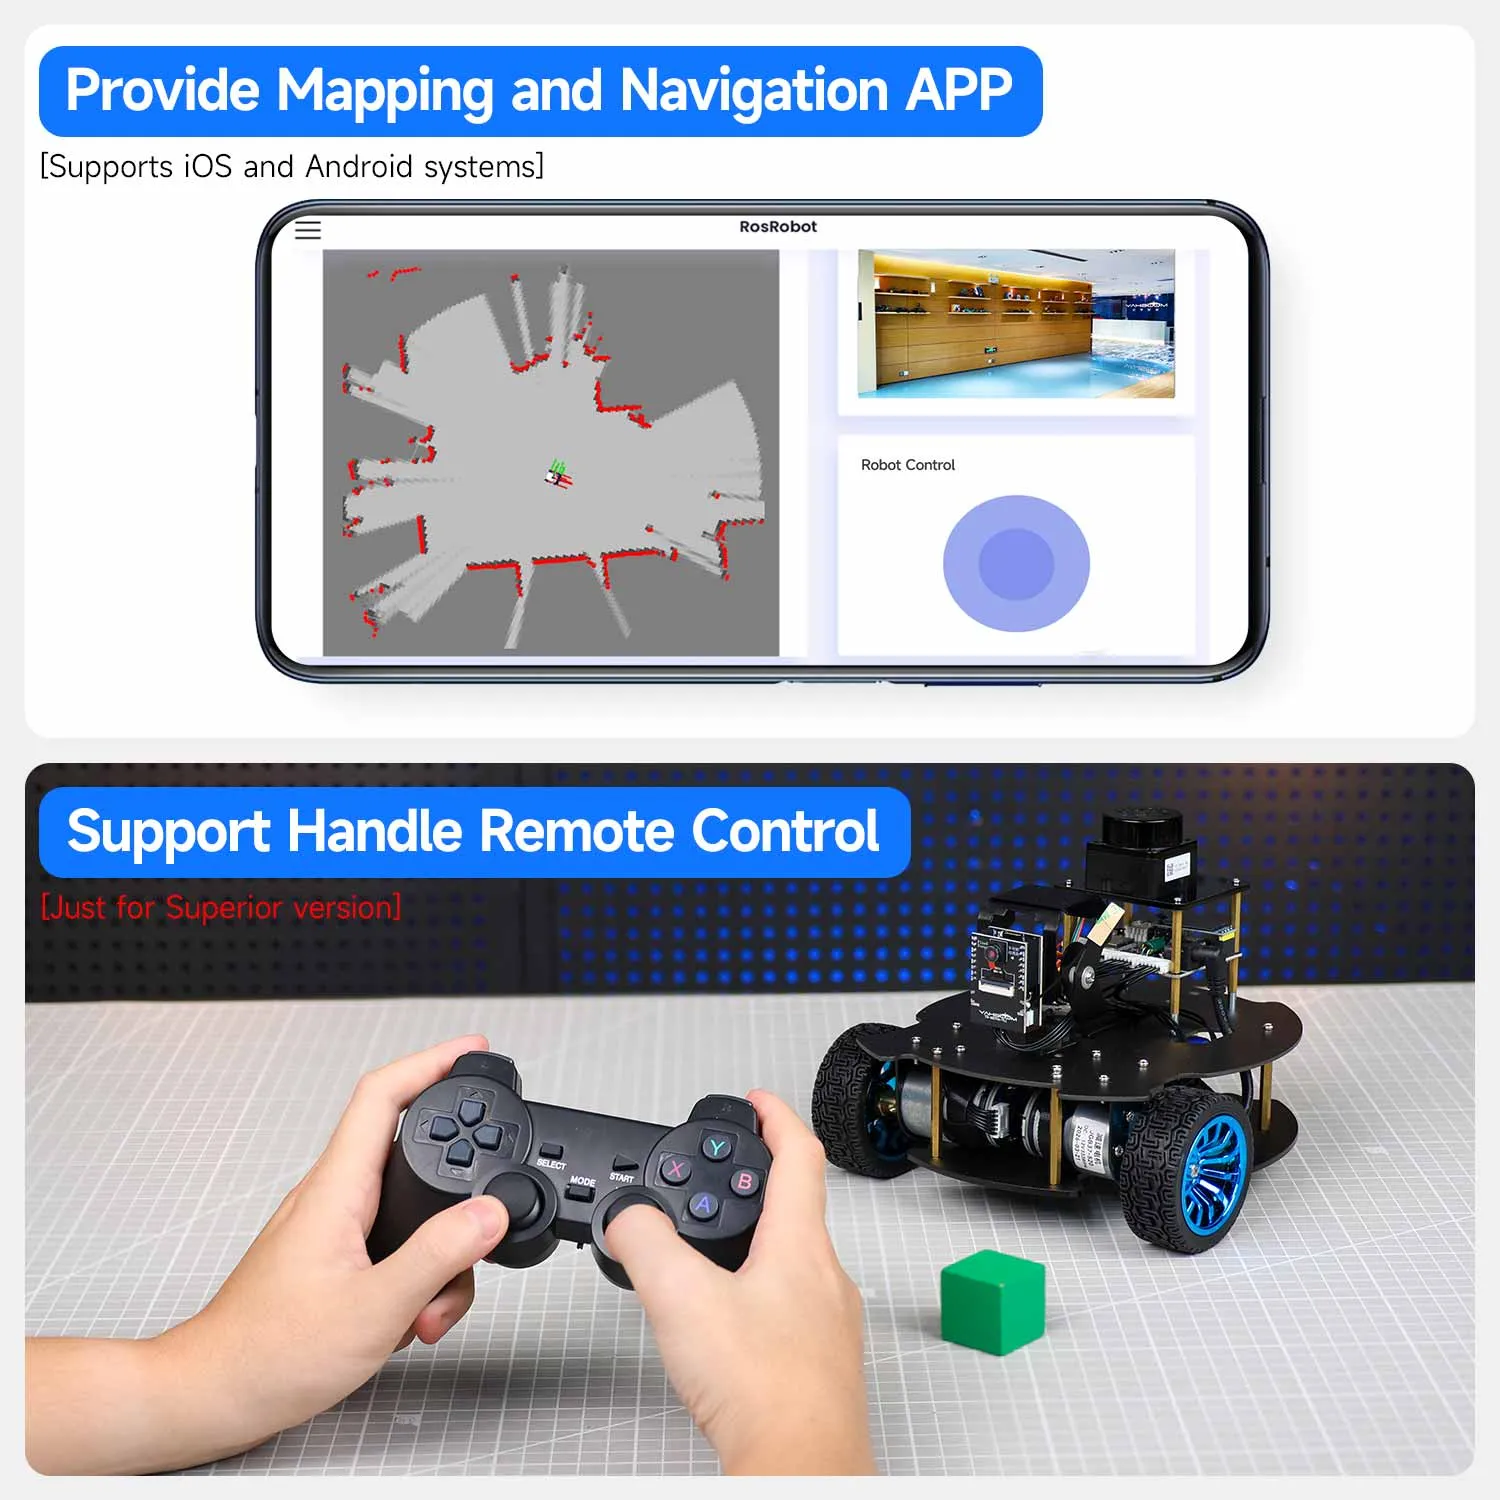
LiDAR- und Kameradaten laufen live ins ROS2-System auf dem PC. So funktionieren SLAM-Mapping, autonome Navigation, Wegenetzplanung und KI-Bilderkennung. OpenClaw-Agentenframework und multimodales Sprachmodell erlauben Dialog per natürlicher Sprache. Bauraum beachten, Codebeispiel enthalten.
MicroROS V2 – Highlights
Verteilte ROS2-Architektur
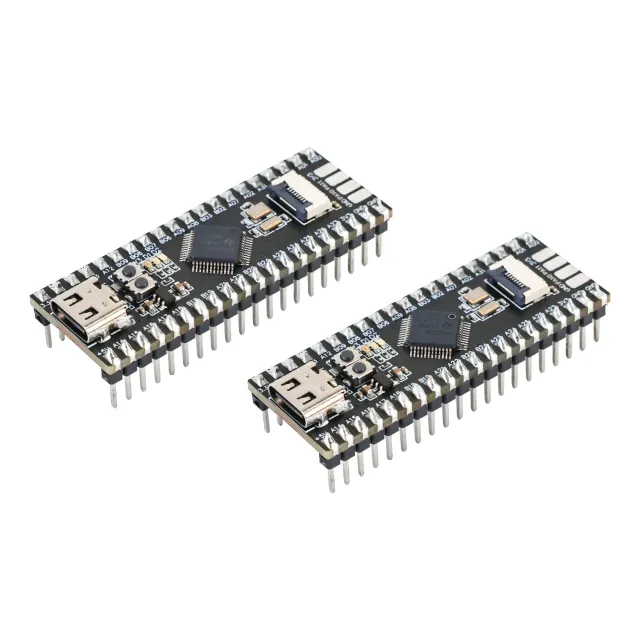
Der PC rechnet ROS2, der ESP32 übernimmt per MicroROS die Roboterkommunikation.
SLAM und Navigation
TOF-LiDAR erstellt Karten live und lokalisiert das Fahrzeug autonom.
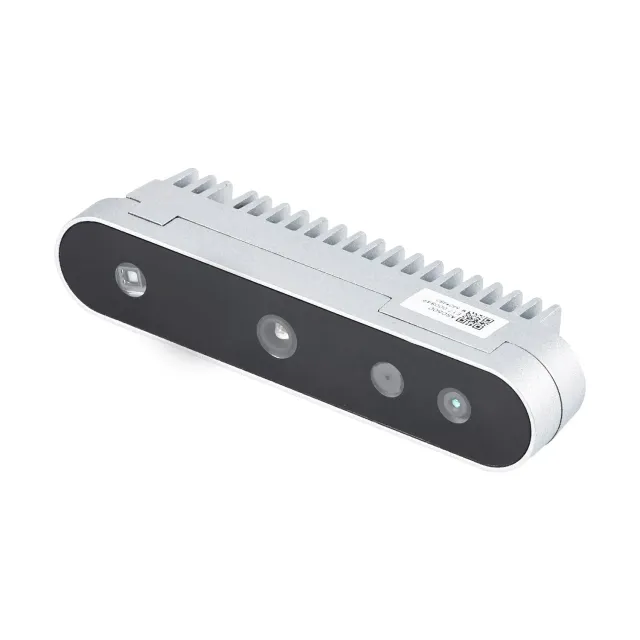
KI-Vision und Sprache
Kameraauswertung und Sprachinteraktion öffnen Agenten-Anwendungen.
Günstiger Einstieg
Ohne Jetson oder Raspberry Pi bleibt das Setup für Uni und Labor bezahlbar.