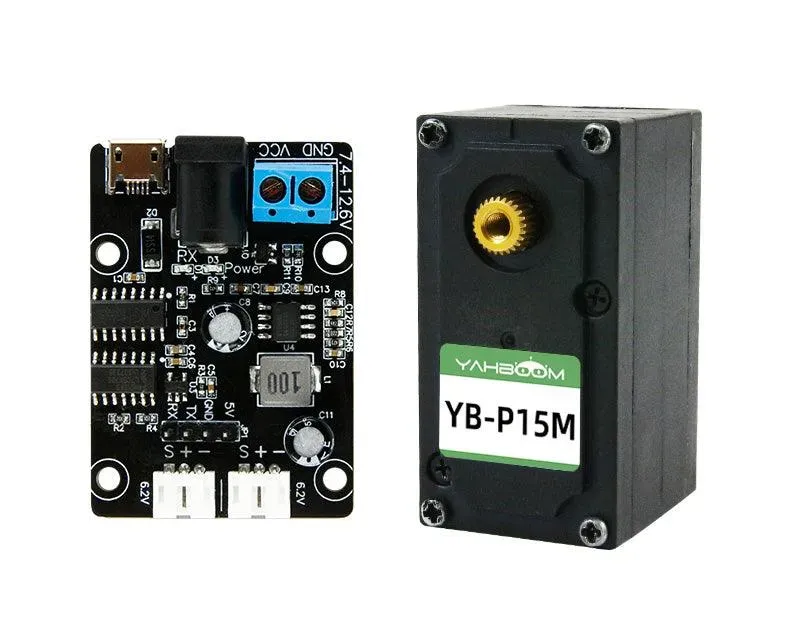
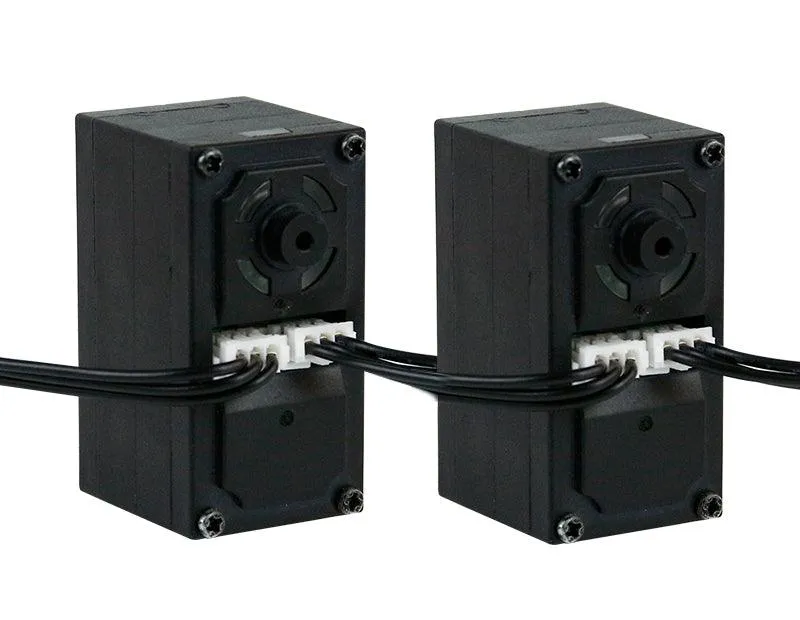
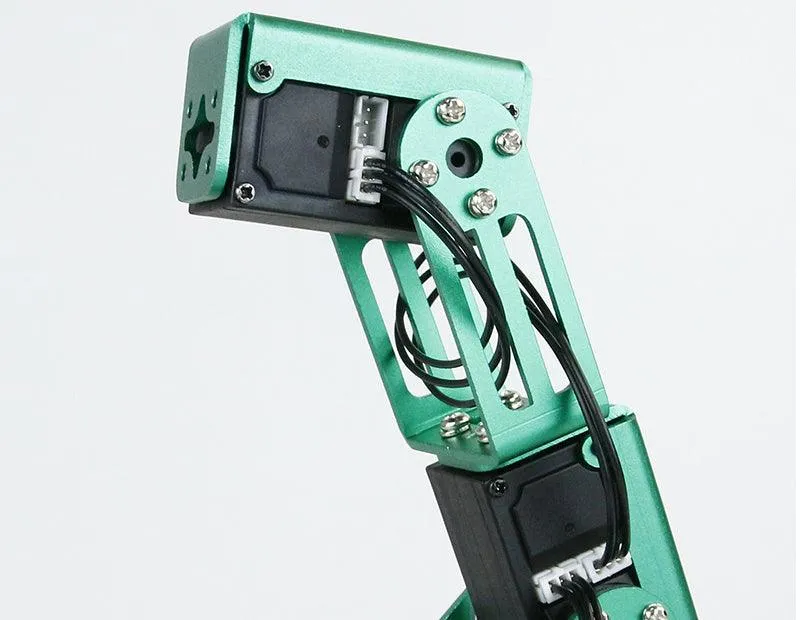
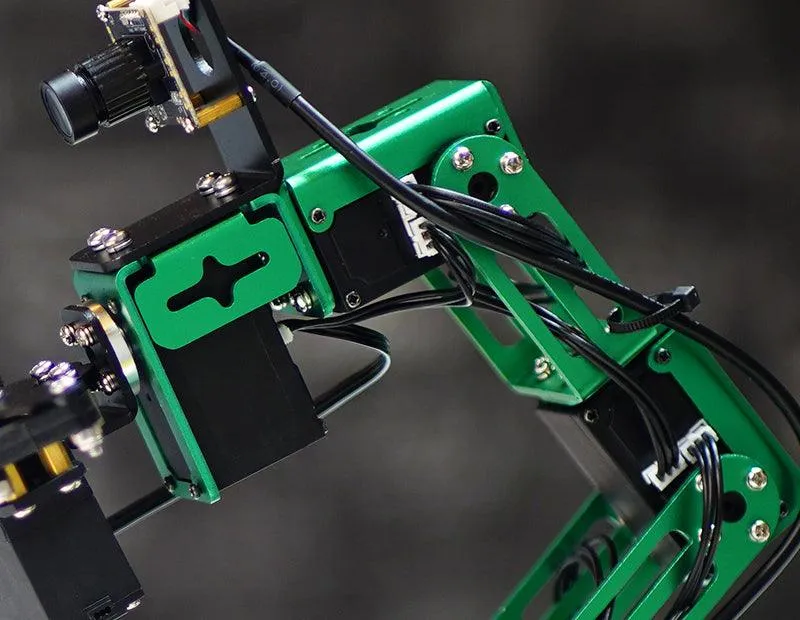
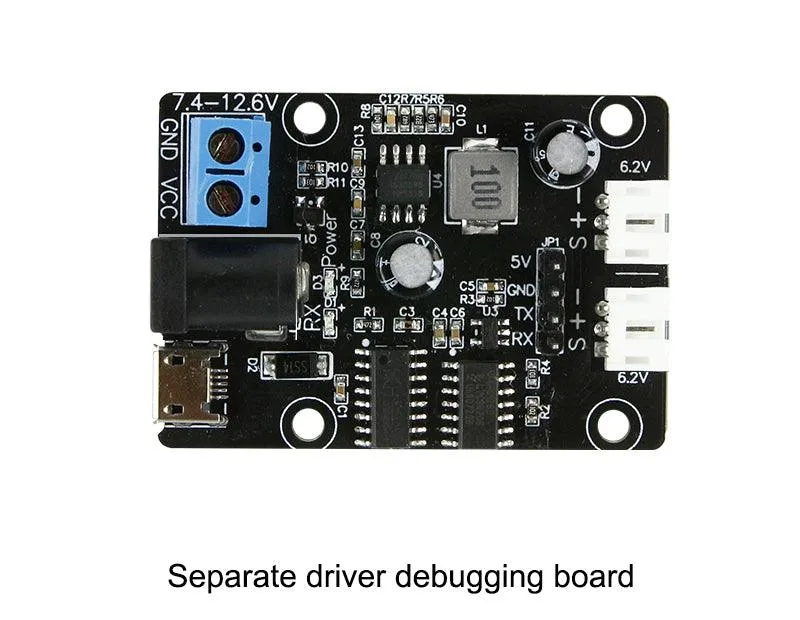
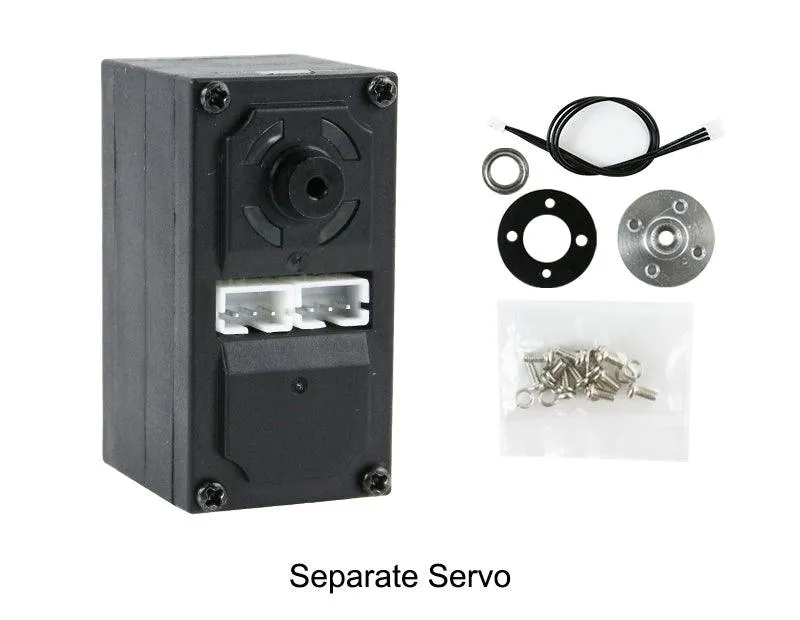
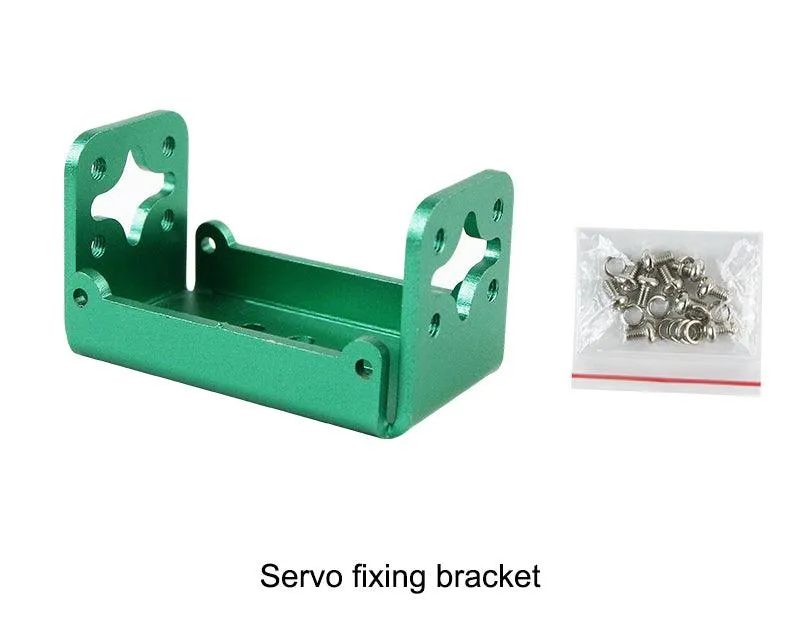
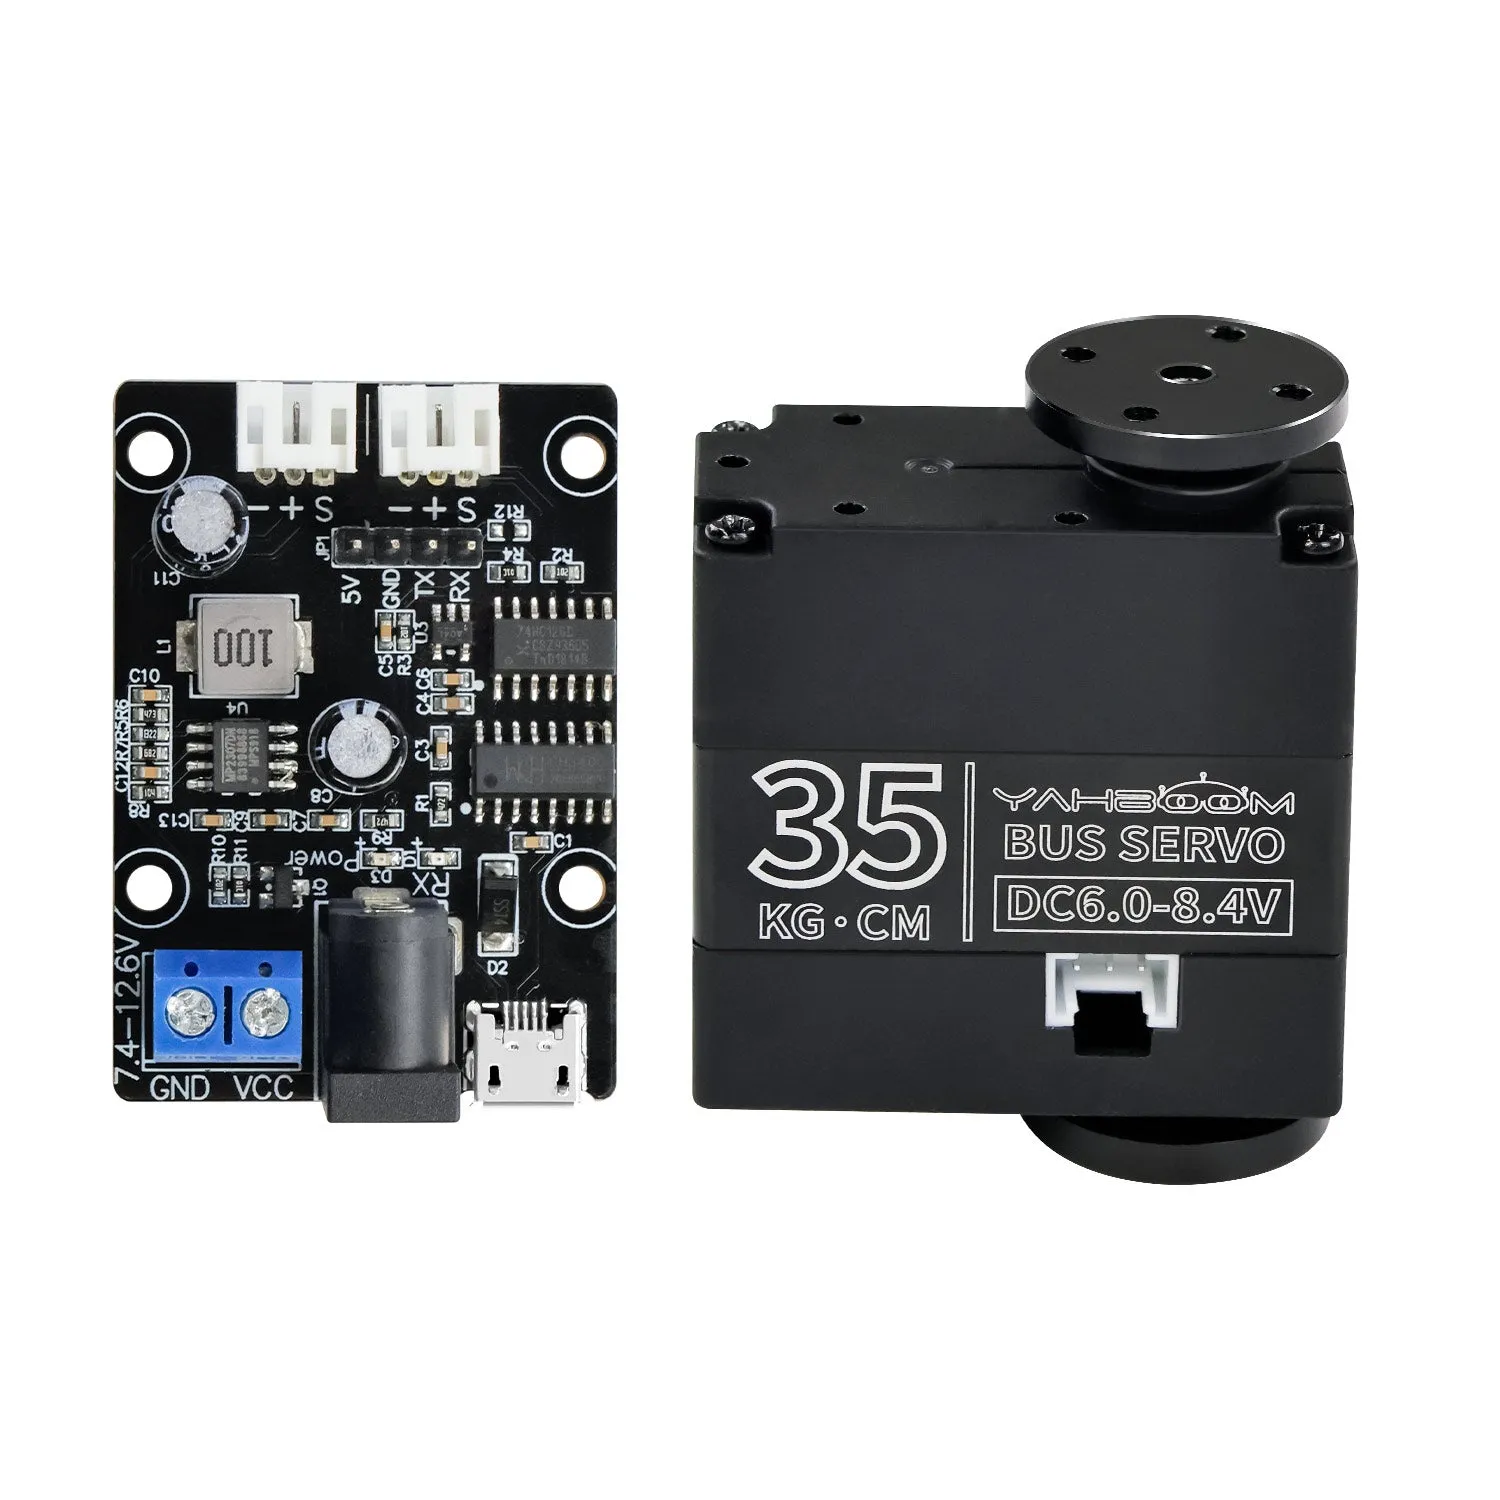
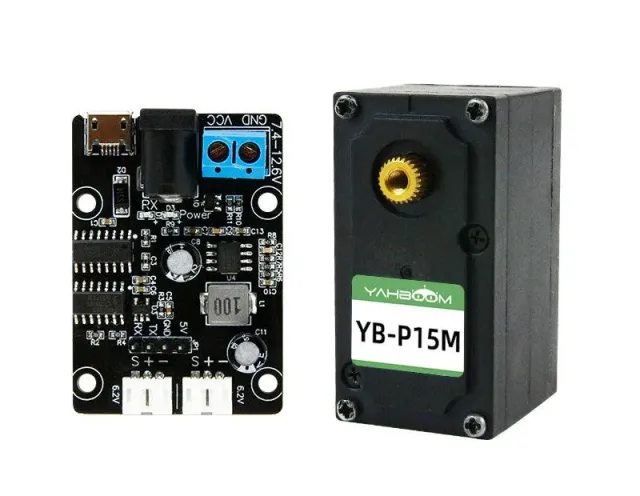
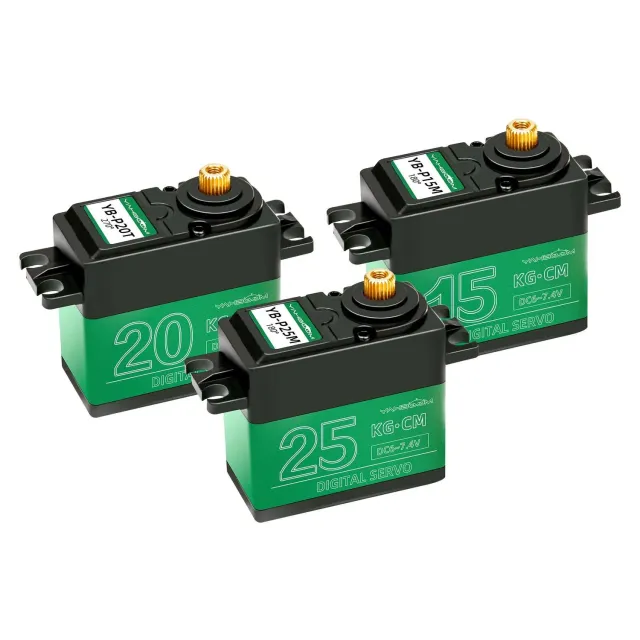
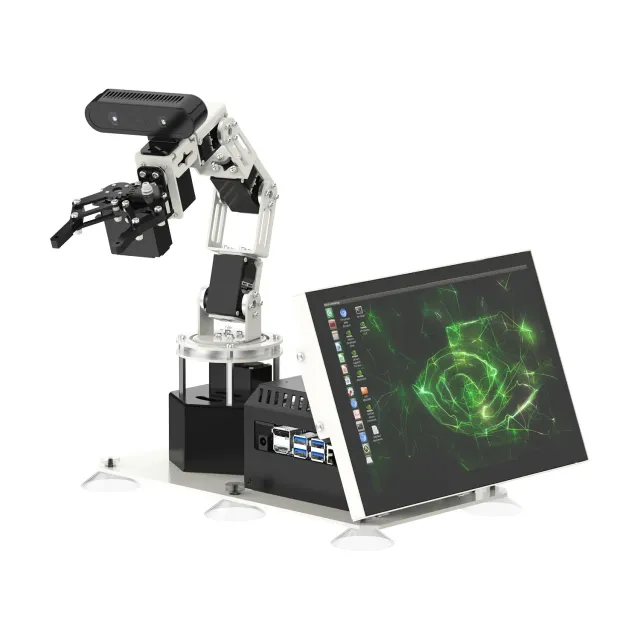
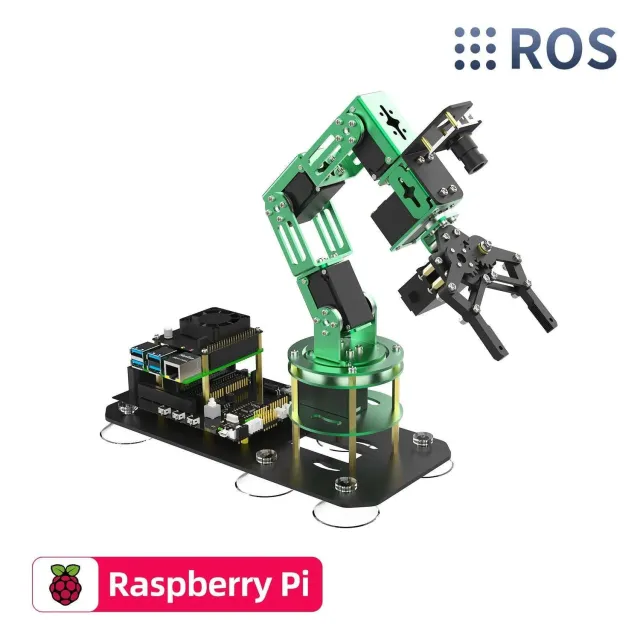
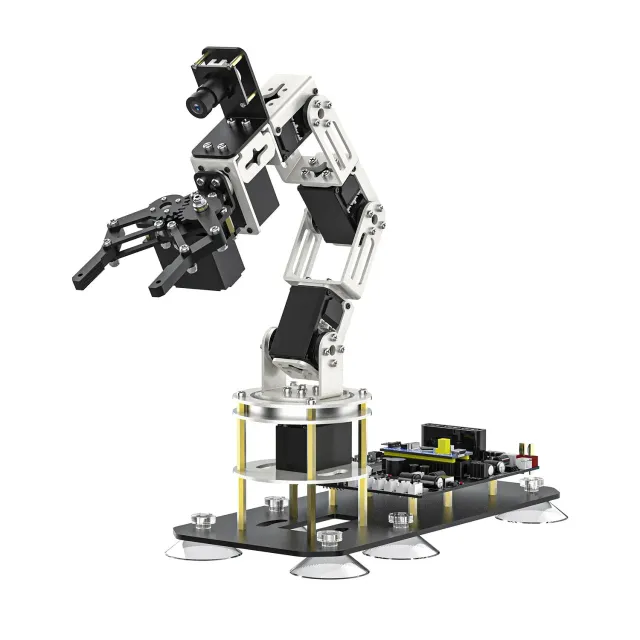
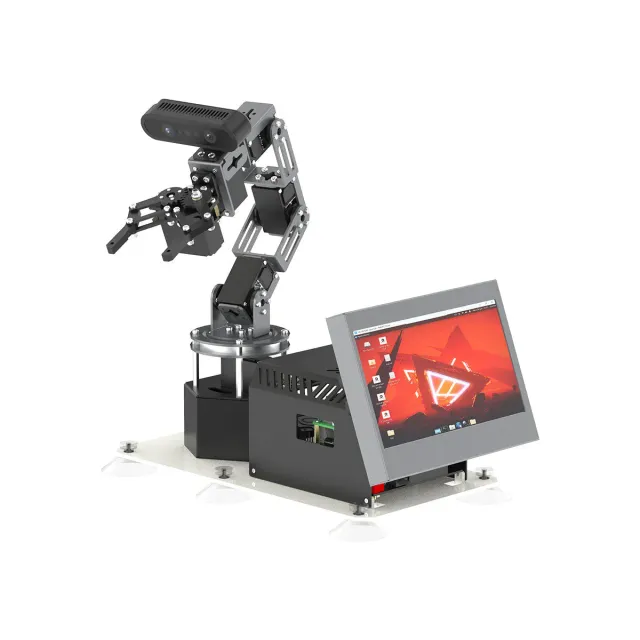
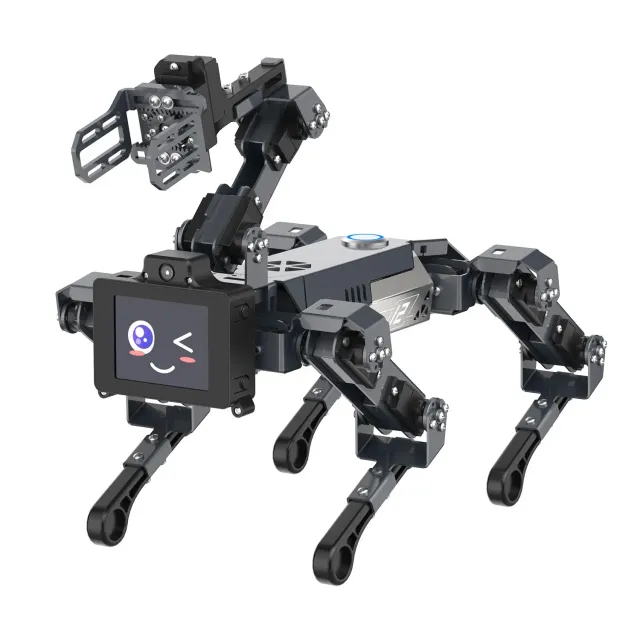
Das Yahboom Bus-Servo für Roboterarme steuert Gelenke per seriellem Befehl und liest Winkel und Status zurück. Mehrere Servos lassen sich in Reihe verbinden, Drehzahl und ID-Nummer sind frei wählbar.
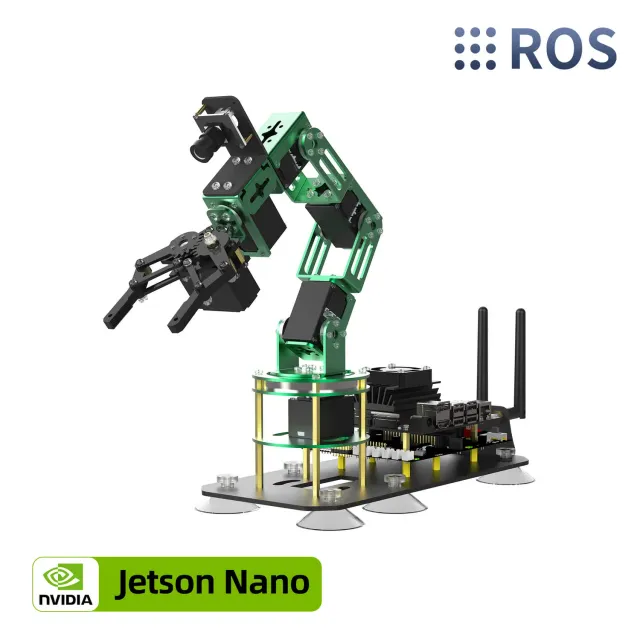
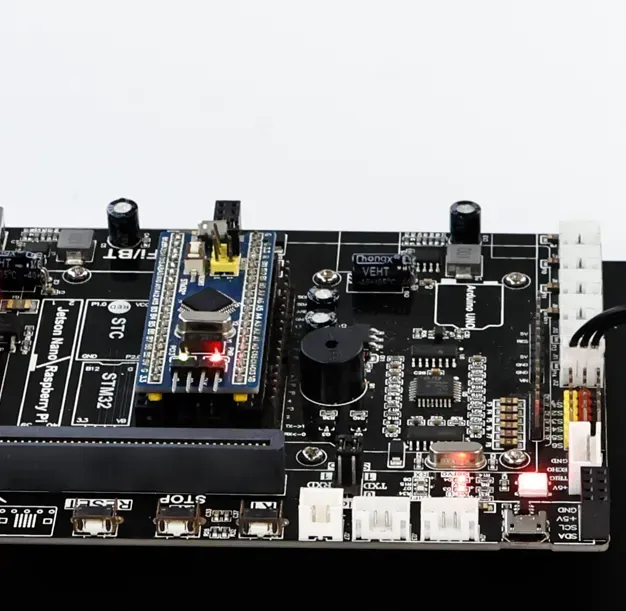
Codebeispiel enthalten: Wir sprechen klar und direkt. Das Servo arbeitet mit Treiberboard an Jetson NANO, Raspberry Pi, K210, Arduino und Micro:bit, PC-Software zum Einstellen liegt bei. Metallgetriebe und Präzisionspotenziometer tragen den Alltag im Roboterbau.
Bus-Servo – Highlights
Kaskadierbarer Serial Bus
Mehrere Servos teilen sich eine Leitung und bekommen eigene IDs.
Metallgetriebe und Lager
Hält Lastwechsel im Arm und im Laufroboter stabil aus.
Winkelrückmeldung
Meldet Position und Zustand zurück und vereinfacht die Regelung.
Tempo und ID frei
Drehzahl lässt sich pro Servo anpassen, Adressen sind änderbar.
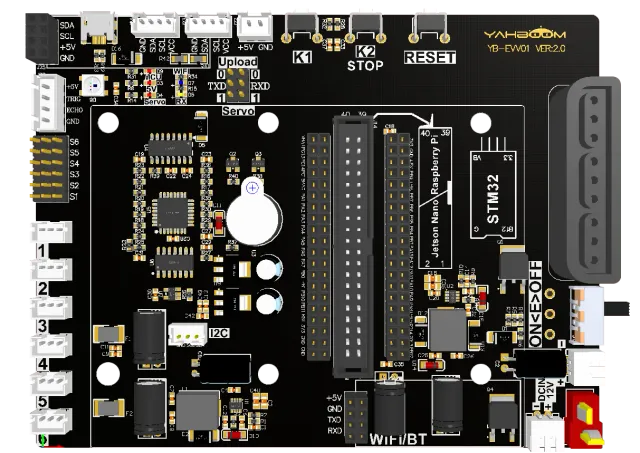
Treiberboard und Software
Yahboom-Board plus PC-Tool und Beispielprogramme für gängige Controller.
Bus-Servo – Technische Daten
Bauart: Serieller Bus-Servo mit Smart-Steuerung
Sensorik: Hochpräzisions-Potentiometer mit Positionsrückmeldung
Funktionen: Tempo einstellbar, ID-Nummer änderbar, Statusabfrage
Schnittstelle: 3-Pin Serial Bus mit Verpolschutz, kaskadierbar